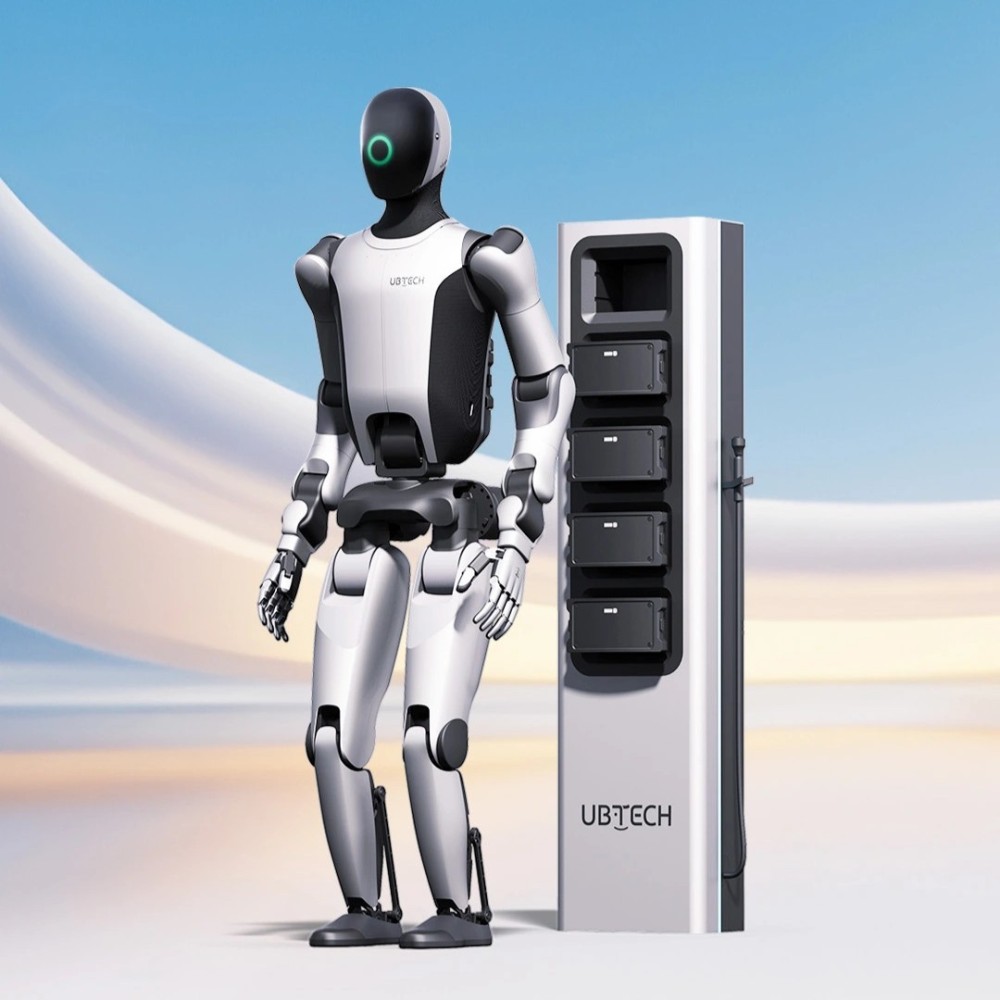
UBTECH Walker S2は、52自由度(DOF)の二足歩行型ヒューマノイド産業用ロボットであり、最高2 m/sの歩行速度で0〜1.8 mの垂直ワークスペース全体にわたり15 kgの可搬重量操作を実現します。固定システムが変更されるワークステーションのレイアウトに適応できない工場自動化向けに設計されています。このヒューマノイド産業用ロボットは、第4世代の器用なハンドと自律型の3分間ホットスワップバッテリーシステムを組み合わせることで、航空宇宙の組立、自動車の生産ライン、および倉庫のマテリアルハンドリング全体にわたる連続稼働を可能にします。「BrainNet 2.0」デュアルループAIアーキテクチャと「Co-Agent」群知能フレームワークにより、常時の人間による監視なしでマルチロボットのワークフローを調整します。二足歩行ロボットは、安定した移動を維持しながら、凹凸のある床を移動し、最大2 cmの障害物を乗り越えることができるため、既存のワークステーション内で人間のような機動性を必要とする施設向けの柔軟な自動化プラットフォームとして位置づけられています。
技術仕様
モデル:Walker S2
自由度(DOF):合計52 DOF
最大可搬重量:15 kg
垂直ワークスペース範囲:0〜1.8 m
最大歩行速度:2 m/s
高さ/質量:1.76 m/70 kg
バッテリー交換時間:~3分(自律型ホットスワップ)
バッテリー容量:2.3 kWh(デュアル48 V LiFePO4)
稼働時間:~2時間の歩行 / ~4時間の立位
充電サイクル時間:~90分
器用なハンド:デュアル第4世代、各11 DOF(合計22 DOF)
指先力:12.5 N
腰の関節運動:回転±162° | ピッチ+90°〜-35°
ビジョン&知覚:RGB双眼ステレオ + 魚眼深度マッピング
AI制御アーキテクチャ:BrainNet 2.0 + Co-Agentフレームワーク
産業用インターフェース:5G / Wi-Fi 6 / ギガビットイーサネット
設計および構造工学
Walker S2の剛性・柔軟性の異種混交ボディ構造は、航空宇宙グレードのアルミニウムと複合弾性ポリマーを組み合わせて、70 kgの総質量を達成しながら15 kgのペイロードをサポートします。これは、移動中のエネルギー消費に対する構造的剛性のバランスを取る21.4%のペイロード対重量比です。この比率は、調整されたエンジニアリング上のトレードオフを表しています。ロボットの重量の1キログラムごとに、バッテリーの稼働時間が直接短縮され、片脚支持フェーズ中の関節アクチュエータのストレスが増加します。それぞれ2.3 kWhと評価されたデュアル48 V LiFePO4バッテリーパックは、充電サイクルあたり約2時間の歩行操作または4時間の定置操作を提供します。
52自由度のキネマティック構造は、肩や腰にストレスを集中させるのではなく、複数の関節に負荷を分散させるため、個々のアクチュエータの摩耗を軽減し、メンテナンス間隔を延長します。メーカーの仕様によると、腰の関節は±162°の回転と125°のピッチ範囲(+90°〜-35°)を提供し、ロボットがベースの位置を変えることなく床レベルのワークピースや頭上の棚に到達できるようにします。この広い腰の関節運動により、ピックアンドプレース作業中の不要なベースの動きが排除され、全体のサイクルタイムが短縮されます。
デュアル第4世代の器用なハンドは、キネマティックの総数に22 DOFを貢献し、各ハンドは11 DOFと12.5 Nの指先力を提供します。ハンドアーキテクチャは、小型部品用のピンチグラスプと、15 kgのワークビンハンドリング用のパワーグラスプの両方をサポートし、Walker S2にその移動の柔軟性に匹敵する操作の汎用性をもたせます。ハンドの接触パッドは交換可能な消耗品であり、北京众平科技股份有限公司(Beijing 众平 Technology)は、交換が必要な際のダウンタイムを最小限に抑えるために地域の在庫を維持しています。
モーションコントロールと駆動性能
Walker S2は、床のマーキングや最大2 cmの段差のある凹凸のある表面を持つ工場床で、最大2 m/sの速度で安定した二足歩行を実現します。その全身ダイナミックバランスアルゴリズムは、最大10 kHzのサンプリング周波数を持つ関節トルクセンサーを使用して、片脚支持フェーズ中の安定性を維持し、ロボットが外部のガイダンスなしで障害物を乗り越え、ワークステーション間を移動できるようにします。二足歩行の安定性には人間の知覚よりも速い補正トルクの変化が必要であるため、高周波トルクのサンプリングは極めて重要です。数ミリ秒を超える遅延は、安定性の喪失につながります。
第4世代の器用なハンドは、12.5 Nの指先力を発揮し、繊細な部品の取り扱いや、ワークビン移動のためのパワーグラスプをサポートします。この力のレベルは、ピンチグラスプを必要とする小さな電子部品から、完全な手のパワーグラスプを必要とする15 kgのワークビンまで、壊れやすいアイテムを損傷したり重い負荷を落としたりすることなく、典型的な産業部品を処理するように調整されています。ハンド制御システムは、オブジェクトの重量と表面の摩擦に基づいて把持力を動的に調整し、高速移動中の滑りのリスクを軽減します。
Co-Agentフレームワークは、操作と移動を同期させ、生産ラインのタスクを、複数のロボット間で並列に実行される個別のスキルノードに分解します。このアーキテクチャにより、人間の生産ラインの組織を反映した、調整されたソート、組立、および検査のワークフローが可能になり、各ロボットが人間の作業者とワークスペースを共有しながら特殊な機能を実行します。複数のWalker S2ユニットを展開する施設の場合、Co-Agentフレームワークは、中央の調整ハードウェアを必要とせずにタスク割り当てと衝突回避を処理します。各ロボットは、ネットワークを通じて生産目標を共有しながら、独自の安全ゾーンを維持します。
産業用応用シナリオとワークステーションの適応性
Walker S2は、固定されたガントリーシステムや従来のロボットアームの設置にコストのかかるフロアプランの変更を必要とする、多品種少量生産の産業環境向けに特別に構築されています。自動車および航空宇宙の組立工場では、ロボットは既存の人中心のワークステーション内で動作し、シングルピースサプライ(SPS)キッティング、サブアセンブリの移行、および視覚的品質検査を実行します。0〜1.8 mの垂直リーチにより、標準的な低レベルのトートだけでなく、トップシェルフのラッキングからも部品を取り出すことができ、既存のローラーコンベアや無人搬送車(AGV)のドロップポイントとシームレスにインターフェースします。
エレクトロニクス製造および倉庫物流において、Walker S2は、定置型自動化とモバイル輸送の間のギャップを埋めます。動的把持力制御を備えたロボットは、ツールを変更することなく、壊れやすいプリント基板(PCB)の取り扱いと、重い15 kgのプラスチック製ワークビンの持ち上げを交互に行います。北京众平科技股份有限公司(Beijing 众平 Technology)は、企業クライアントがタスク固有の軌道スクリプトと光学アライメントテンプレートを開発するのを支援し、物理的な施設のインフラストラクチャを変更することなく、マルチステーションのワークフロー全体での迅速な展開を可能にします。
システム統合と品質保証
Walker S2は、5G、Wi-Fi 6、および標準のイーサネットインターフェースを介して既存の工場インフラストラクチャと統合し、確立された産業用ネットワークバックボーンを備えた施設での展開を可能にします。そのBrainNet 2.0アーキテクチャは、エッジノードとクラウドノード間で推論とスキルの実行を分離し、リアルタイムの異常検出とタスクの再計画のために1秒未満に最適化されたオンデバイス推論レイテンシを備えています。高レベルのタスクプランニングはクラウドまたはローカルサーバー環境で安全に実行され、低レベルのモーションコントロールは厳密にオンデバイスに維持されるため、ネットワークレイテンシがリアルタイムのバランスに影響を与えません。
北京众平科技股份有限公司(Beijing 众平 Technology)は、出荷前に、関節トルクの校正、バッテリーのホットスワップサイクルの検証、および工場シミュレーション下での動的ペイロードテストを含むマルチポイント検査プロトコルを通じて、各Walker S2ユニットを検証します。すべてのロボットには、包括的な工場テスト証明書、ISOコンプライアンス文書、および12か月のテクニカル保証カバレッジが付属しています。
ロボットのROSA v2ソフトウェアプラットフォームは、以前のWalkerモデルからのスキルの移行をサポートし、ヒューマノイド自動化フットプリントを拡張する施設のプログラミング工数を削減します。既存のタスクシーケンスとスキルライブラリは最小限の変更で転送され、オペレーターのトレーニングとプロセス開発への投資が維持されます。当社のエンジニアリングチームは、OPC UAおよびMQTT環境用のプロトコルアダプターを含むカスタム統合サポートを提供し、カスタムミドルウェアの開発なしでMESまたはERPシステムとの直接通信を保証します。
ヒューマンロボットコラボレーションと産業安全プロトコル
人間の技術者と並行して動作するには、継続的かつ高精度な安全監視が必要です。Walker S2は、オンボードのRGB双眼ステレオカメラと魚眼ビジョンセンサーを利用してリアルタイムの3D空間点群を生成し、アクティブなエンベロープ内の人間のオペレーター、ツール、および一時的な障害物を識別します。BrainNet 2.0知覚エンジンは、動的な安全ゾーンを確立します。作業者が1.0メートル以内に近づくと、ロボットは自動的に移動速度を落とし、境界が0.5メートル未満で侵害された場合は、偶発的な接触を防ぐためにソフトストップのダイナミックバランスフリーズを実行します。
ハードウェアレベルの安全対策は、ロボットのソフトウェアバランスアルゴリズムを補完します。各関節アクチュエータに埋め込まれた高密度トルクセンサーは、厳密な力制限を課し、多軸移動中のピンチポイントの損傷を防ぎます。緊急停止ハードウェアトリガーは、自動関節ブレーキロックと結合され、予期しない電源低下やネットワーク切断が発生した場合に、人間の人員と周囲の資本設備の双方を保護します。北京众平科技股份有限公司(Beijing 众平 Technology)は、Walker S2の展開が地域の産業安全義務に完全に準拠していることを確認するために、包括的なサイト受入テスト(SAT)とリスク評価文書を提供します。
よくある質問(FAQ)
1.UBTECH Walker S2の一般的なリードタイムはどれくらいですか?また、在庫はありますか?
UBTECH Walker S2の標準リードタイムは6〜10週間であり、5台を超える一括注文の場合は12〜16週間必要です。標準的な工場構成は42〜70日以内に発送され、カスタムエンドエフェクターはベースラインスケジュールに14日を追加します。北京众平科技股份有限公司(Beijing 众平 Technology)に連絡して、生産スロットを予約し、直接の地域倉庫発送を手配してください。
2.このモデルの価格帯はどれくらいですか?
UBTECH Walker S2の価格は、構成と含まれるバッテリーアクセサリに応じて、67,200米ドルから123,200米ドルの間です。5台以上の大量注文の場合、112,000米ドルのベースライン見積もりから8%〜12%の段階的割引が適用されます。セールスエンジニアリングチームから直接、完全なコンポーネントの内訳を含む正式なPDF見積もりをリクエストしてください。
3.Walker S2は、手動のバッテリー介入なしで連続稼働できますか?
はい、Walker S2は、自律型の3分間デュアルバッテリーホットスワップシステムにより、24時間365日の連続稼働を可能にします。各2.3 kWh LiFePO4バッテリーパックは、2時間の歩行または4時間の立位作業を提供し、90分の充電サイクルを備えています。ダウンタイムゼロのローテーションサイクルを維持するために、ロボットあたり3つの予備バッテリーパックを当社の在庫から注文してください。
4.工場フロアでのヒューマンロボットコラボレーションのために、どのような安全対策が講じられていますか?
Walker S2は、動的な空間知覚を組み込んでおり、指定された安全ゾーン内で人間の作業者と安全に並行して動作します。デュアルRGB双眼ステレオカメラと魚眼レンズは、リアルタイムの3D深度マップを生成し、0.5メートル以内の障害物を検出した際に安全停止をトリガーします。カスタマイズされた安全ゾーンのレイアウトテンプレートとリスク評価文書については、統合チームにご相談ください。
5.このモデルには、どのような保証とアフターサービスが利用可能ですか?
北京众平科技股份有限公司(Beijing 众平 Technology)は、関節アクチュエータ、センサー、コントローラー、およびバッテリー管理システムをカバーする12か月のメーカー保証を提供します。リモート診断チケットは24時間以内に処理され、交換部品は2〜3営業日以内に地域の在庫から発送されます。試運転日を送信して、標準の12か月カバレッジを有効にするか、延長保証条件をリクエストしてください。
6.このモデルは、私の工場の既存のMESまたはERPシステムとどのように統合されますか?
Walker S2は、標準のイーサネット、Wi-Fi 6、または5Gインターフェースを使用して、既存のMESおよびERPネットワークに直接接続します。当社のプロトコルアダプターは、OPC UAおよびMQTTデータストリームを、2〜5展開日以内にロボットのスキル実行に変換します。ネットワーク仕様を提供して、システム互換性評価とAPI統合ロードマップを受け取ってください。
7.Walker S2を稼働状態に保つために、どのようなメンテナンスが必要ですか?
定期メンテナンスでは、1,000稼働時間ごと関節アクチュエータと器用なハンドの点検が必要であり、5,000時間で完全な診断が行われます。12.5 Nの指先パッドや関節シールなどの消耗品は、2〜3営業日以内に地域の在庫から発送されます。予防メンテナンスのスケジュールテンプレートをダウンロードするか、オンサイト技術者のトレーニングセッションをスケジュールしてください。
8.このモデルは、マテリアルハンドリング以外のタスク向けにプログラミングできますか?
はい、52自由度のアーキテクチャは、SPSソート、部品組立、品質検査などの高度な産業アプリケーションをサポートします。デュアル11自由度の器用なハンドは、広範な0〜1.8メートルの垂直ワークスペース全体で12.5 Nの動的力調整を発揮します。実現可能性評価とカスタムスキルのプログラミング見積もりについては、アプリケーション要件を技術チームに送信してください。
9.Walker S2は、マルチロボット生産ラインの展開においてどのように機能しますか?
Walker S2は、反復的なスタッキングおよび検査タスクにおいて人間の作業者出力速度の30%〜50%を達成し、ダウンタイムゼロのシフトハンドオフを可能にします。Co-Agentフレームワークにより、中央のハードウェアコントローラーなしで、マルチロボットフリート全体で自律的なタスク割り当てと動的な衝突回避が可能になります。ワークフローデモをスケジュールして、生産ラインのマルチロボットROIを評価してください。
10.このモデルが要件を完全に満たしていない場合、どのようなアップグレードパスが利用可能ですか?
特定のペイロード、速度、またはナビゲーションの制約を満たすために、代替のUBTECHプラットフォーム構成を提供しています。Cruzr S2のような車輪型プラットフォームは、フラットフロア環境向けに低価格で同様の操作機能を提供します。ソリューションエンジニアに連絡して、UBTECH産業用カタログ全体で仕様を比較してください。
FAQ
1.私たちは誰ですか?
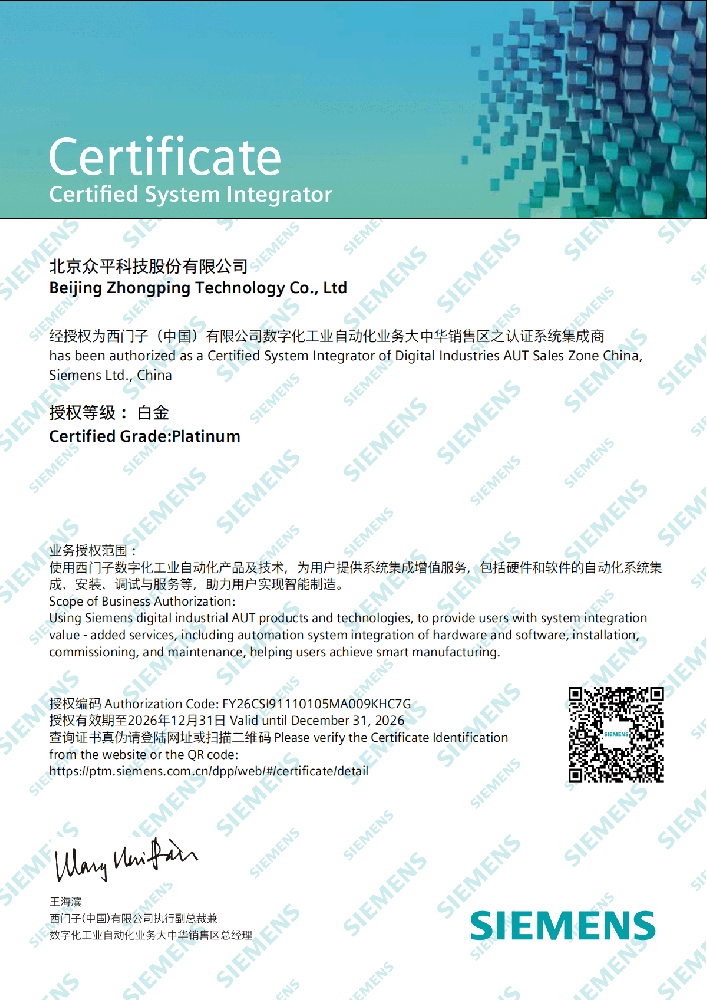
北京众平科技股份有限公司 (Beijing Zhongping Technology Co., LTD.) は、グローバルな産業用電気自動化サービスプロバイダーであり、科学研究、設計、マーケティング、技術サービス、産業用インターネット、国際輸出入サービスを統合した科学技術企業です。
2.何が購入できますか?
PLC、インバーター、ヒューマンマシンインターフェース、油圧製品、低電圧配電、産業用ロボットおよびコアコンポーネント
3.商品は在庫がありますか、それとも他のサプライヤーから購入する必要がありますか?
当社は大量の在庫を保有しており、自社倉庫もございます。
4.他のサプライヤーと比較してどのような利点がありますか?
当社は大量の在庫と複数の倉庫を保有しているだけでなく、国内の主要な工業省や都市にオフィスを構え、海外にも複数のサービス拠点があります。インテリジェント製造のためのワンストップ総合サービスを提供し、労力、人的資源、コストを節約します。
5.100%新品オリジナル正規品を提供できますか?
新品オリジナル正規品のみを販売しており、再生品や偽物は一切扱っておりません。オリジナル工場オリジナルのみです!
6.配達時間はどのくらいですか?
在庫がある場合は、2〜3営業日で出荷します。大量の場合は、支払い受領後5〜7営業日かかります。標準モデルでない場合は、時間がかかりますので、具体的な納期をお知らせします。
7.テクニカルサポートは利用可能ですか?
もちろんです。専門の技術チームが技術的な問題の解決をお手伝いします。
8.品質はどのように保証されますか?
商品の品質を管理するために、3つのプロセスがあります。
1)当社のエンジニアが定期的に工場での生産および品質管理を検査します。
2)経験豊富な購買エンジニアが、入荷した原材料を検査した後にのみ保管できます。
3)納品前に、物流部門の担当者2名以上が商品をクロスチェックします。
9.製品の安全で信頼性の高い配送を保証できますか?
はい、国際標準の梱包を厳格に採用しています。危険物には特殊な梱包を使用し、温度要件のある品目には冷蔵輸送を行います。特殊品梱包および一般貨物標準梱包要件には、追加費用が発生する場合があります。
10.送料はどうですか?
費用は、お客様が商品を入手する方法によって異なります。速達は通常最も速いですが、最も高価な方法です。海上輸送は、大量の商品に最適なソリューションです。正確な送料は、ご注文の金額、数量、重量によって異なります。詳細については、お気軽にお問い合わせください。
 +86 010-64225983
 +8613811814778

 中国北京市朝陽区麗園コミュニティビル26