製品概要&システムアーキテクチャ
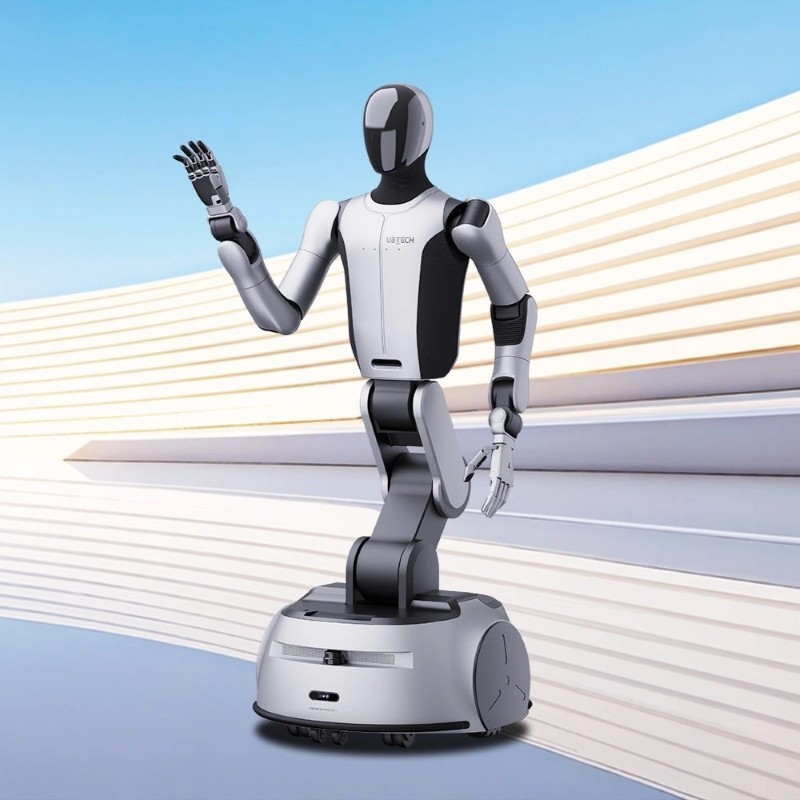
UBTECH Cruzr S2 ホイールモバイルロボットは、高度な全方向移動ナビゲーションと高器用なデュアルアーム産業用ロボットアーキテクチャを統合しています。44自由度(DoF)と全高176 cmを備え、アジャイルな工場環境において、精密なマテリアルハンドリング、自動検査、柔軟な組み立てを実行します。
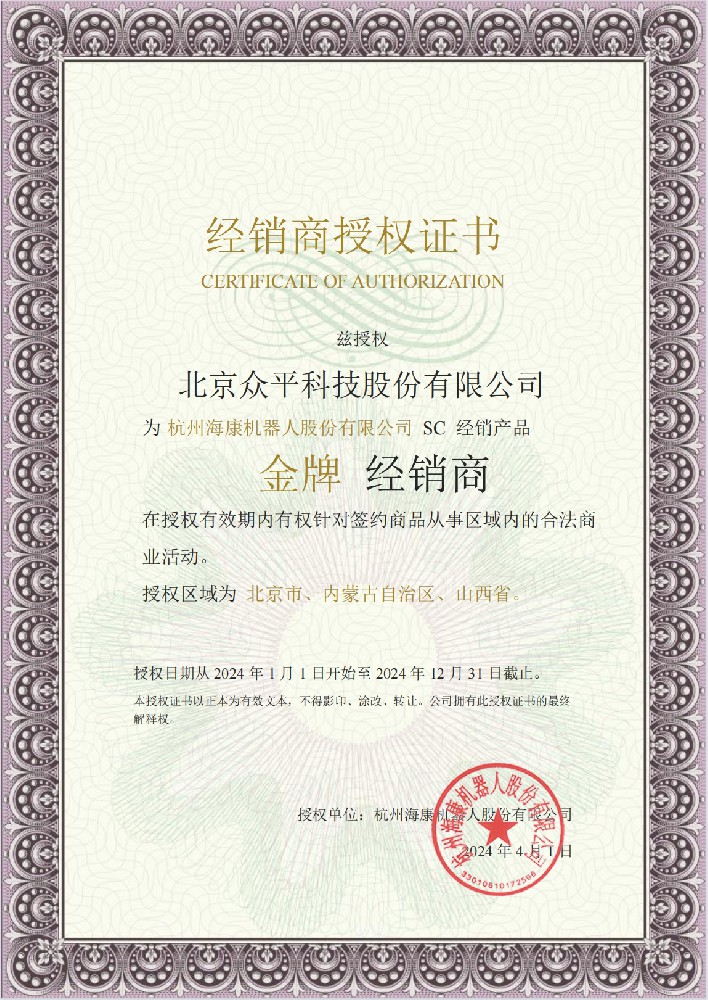
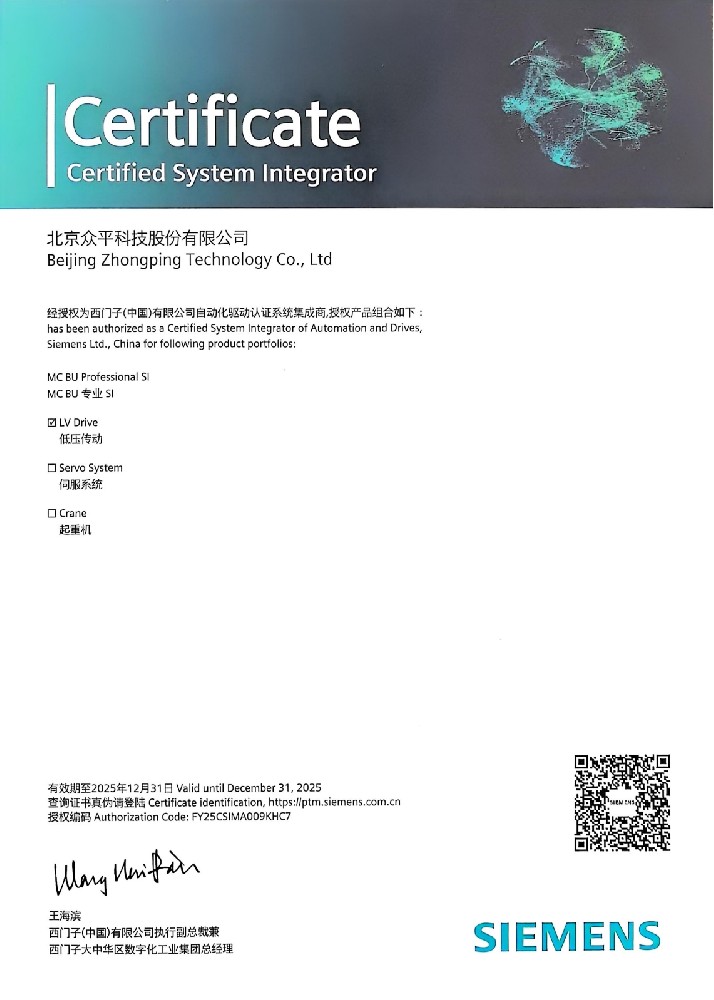
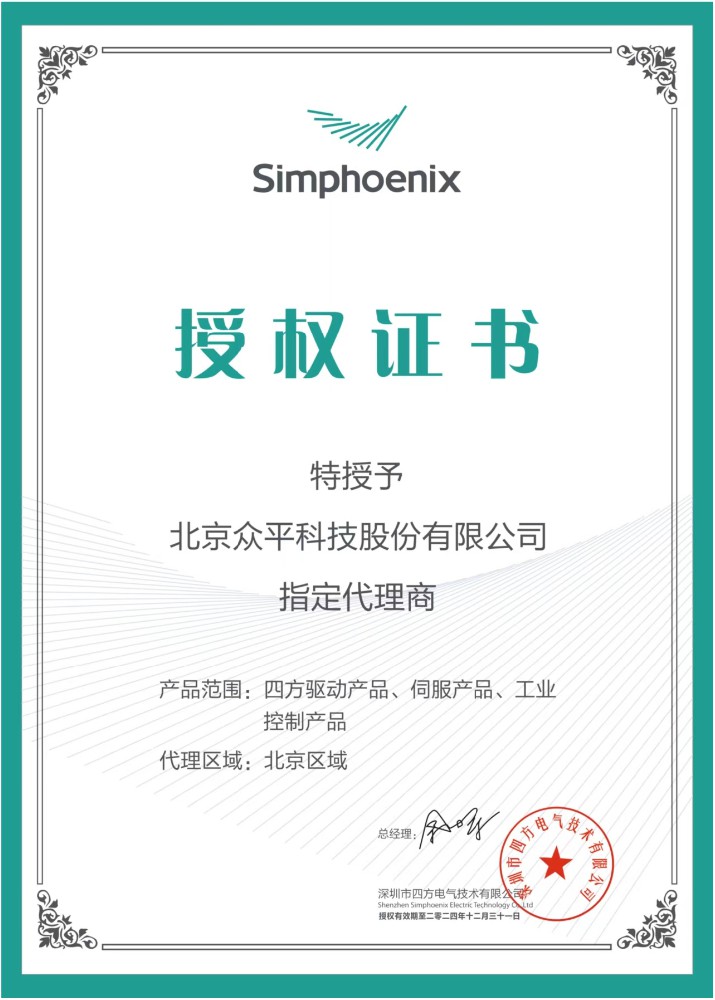
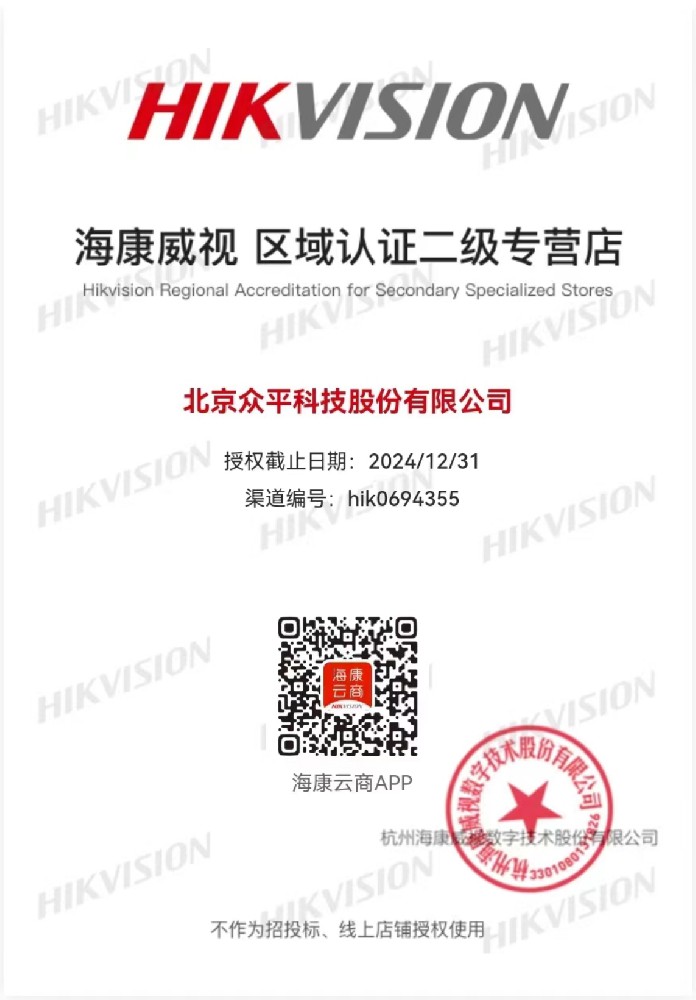
デュアル11-DoF器用ハンドと動的な0〜40 cmのウエスト垂直リフト機構を備え、プラットフォームは最大1.8メートルのピッキング高さに到達します。実績のある自動化代理店として、北京众平科技股份有限公司(Beijing 众平 Technology Co., Ltd.)は、現場配備の安定性を確保するために、包括的な出荷前ベンチ検査によって検証された完全なCruzr S2システムを供給します。
技術仕様&運用パラメータ
動的な生産現場に自律型モバイルマニピュレータを配備するには、モーションキネマティクス、積載量、電力システムの厳格な検証が必要です。システム設計とプラント統合の評価をサポートするため、UBTECH Cruzr S2モバイルロボットプラットフォームのコア技術指標を以下に詳述します。
ロボットフォームファクタ&機動性:ホイール式全方向移動ベース(最小旋回通路幅0.8 m)
最大移動速度:産業用の平滑な床面で2.0 m/sの連続ナビゲーション速度
自由度(DoF):合計44 DoF(デュアル11-DoF器用ハンド、ウエスト昇降0〜40 cm、ウエスト回転±170°)
最大可搬重量:合計デュアルアーム可搬重量15.0 kg(シングルアーム可搬重量7.5 kg、指先精密負荷1.0 kg)
垂直動作ワークスペース:0.0 m〜1.8 mのピックアンドプレース動作到達範囲
電力システムアーキテクチャ:30 Ahメインバッテリおよび3 Ahホットスワップ対応予備モジュール(連続稼働約8時間)
ビジョン&センシングスイート:マルチアレイRGBD深度カメラ、IMU、6点触覚センサーアレイ、およびマイクアレイ
システム総重量:合計稼働ユニット質量185 kg
産業用アプリケーションシナリオ&エンジニアリング価値
UBTECH Cruzr S2は、空間的な機動性と複雑な両手タスクの実行を同時に必要とする、半構造化された産業環境で優れた性能を発揮します。そのデュアルアーム産業用ロボット機能により、永久的な構造ガントリーや固定ロボットセルを設置することなく、ワークの同時ハンドリング、精密部品の選別、および自動マシンテンディングが可能になります。
モバイルマニピュレータを統合することで、ワークセル間を直接移動して自動組立ラインのギャップを埋め、硬直した生産のボトルネックを解消します。当社の物流ネットワークは、即納可能な在庫とスペアパーツのサポートを維持し、プラント管理者が配備の摩擦と資本支出のリスクを最小限に抑えながら、既存の設備をホイールモバイルロボットソリューションでアップグレードするのを支援します。
標準化された技術FAQ
Q:両手持ち上げ作業中のデュアルアーム可搬重量のパフォーマンスはどのように機能しますか?
Cruzr S2は、両アーム全体で最大15.0 kgの合計可搬重量をサポートし、安定した軌道制御のもとで個々の各アームが最大7.5 kgを処理します。
精密指先定格:微細部品の組み立て用に第4世代11-DoF器用ハンドを利用し、1.0 kgの指先ピンチ荷重を処理します。
ウエスト補正ダイナミクス:重い産業用部品を持ち上げる際に重心の安定性を維持するために、ウエストピッチを+90°から-35°に調整します。
QC出荷前テスト:北京众平科技(Beijing 众平 Technology)は、顧客への出荷前にすべてのユニットでフルペイロード軌道キャリブレーションテストを実施します。
Q:どのようなナビゲーション機能により、ホイールモバイルロボットベースが狭いプラント通路を横断できるのですか?
プラットフォームは、トップの移動速度2.0 m/sを維持しながら、狭い0.8メートルの通路内でその場で旋回できる全方向ホイールレイアウトを使用しています。
全方向キネマティクス:複雑な前進・後退ステアリング操作を必要とせず、瞬時の横方向移動とタイトなゼロ半径旋回を可能にします。
自律型障害物回避:RGBDカメラとIMUセンサーを統合し、忙しい工場の通路でローカル占有グリッドを動的に更新します。
床面適応性:アームへの振動伝達を最小限に抑えながら、クリーンルームのエポキシ、研磨コンクリート、および標準的な産業用床面をナビゲートします。
Q:垂直ウエストリフト機構はどのようにロボットの動作ワークスペースを拡張するのですか?
統合された垂直ウエストアクチュエーターは0〜40 cmの連続昇降を提供し、デュアルアームが床レベルから高さ1.8メートルまで動作することを可能にします。
垂直到達範囲:二次リフトプラットフォームを必要とせずに、低いストレージビン、中レベルのコンベアベルト、および高所の機械ローディングトレイにアクセスします。
回転の柔軟性:垂直移動と±170°のウエスト回転を組み合わせて、単一の立ち位置の周囲に配置された複数のワークステーションにサービスを提供します。
エンジニアリングサポートサービス:众平(众平)のエンジニアリングチームは、サイト設置前にターゲットのピックポイントを検証するためのカスタマイズされたリーチ分析を提供します。
Q:電力アーキテクチャは、連続的な工場シフト中の稼働のダウンタイムをどのように防止するのですか?
システムは、3 Ahのホットスワップ可能なバックアップモジュールと結合された30 Ahのメインバッテリを備えており、コントローラーをシャットダウンすることなく連続的なバッテリ交換を可能にします。
連続稼働ランタイム:標準的なモバイルマニピュレーションワークロードの下で、フル充電時に最大8時間の一般的な稼働を提供します。
ホットスワップバッテリプロトコル:ショップフロアでメインパワーパックを交換している間、内部制御システムとナビゲーションマッピングをアクティブに保ちます。
自動再充電オプション:生産のアイドル間隔中に自己ドッキング充電ステーションルーチン用に構成可能です。
Q:組み立て作業中に触覚フィードバックと精密操作を可能にするセンサーシステムは何ですか?
精密操作は、11-DoF器用ハンドに統合された6点触覚センサーアレイに依存しており、オブジェクトのローカライズのためにヘッドマウント型RGBDカメラによって補完されます。
触覚力センシング:挿入時に脆弱な産業用コンポーネントが押しつぶされるのを防ぐために、指先全体のリアルタイム接触圧力を測定します。
3Dビジョン処理:高解像度の点群データをキャプチャして、部品のジオメトリ、向き、および表面のピックポイントをリアルタイムで識別します。
閉ループ制御:視覚的知覚と触覚フィードバックを組み合わせて、オペレーターの介入なしに把持のずれを動的に修正します。
Q:UBTECH Cruzr S2は、既存のPLCおよびMES産業用ネットワークと直接統合できますか?
はい、ロボットコントローラーは、PLC、SCADA、およびMESソフトウェアとのシームレスなデータ交換のための標準的な産業用ネットワークプロトコルとAPIフレームワークをサポートしています。
ソフトウェア通信プロトコル:高速コマンド送信とテレメトリのために、ROS/ROS2フレームワークとイーサネットベースの通信を利用します。
タスクディスパッチ同期:工場MESシステムからリアルタイムの作業指示を受信して、自動材料輸送および選別ループをトリガーします。
統合コンサルティングサービス:众平(众平)のテクニカルエンジニアは、モバイルユニットとプラントシステム間の安全なネットワークブリッジの設定をお客様に支援します。
Q:どのような安全機構が、モバイルデュアルアームシステムと一緒に働く人間のオペレーターを保護するのですか?
安全性は、周囲の障害物センサー、関節トルク監視、および人間の作業員がローカルワークスペースに入るときに発生する自動速度スケーリングを含む、多層保護システムに依存しています。
人間とロボットの共存:人間がローカルセンサーの周囲に入ると、動的速度調整によりベースの速度が自動的に低下します。
力制限アクチュエーター:敏感な関節インピーダンス制御により、モーション中に予期しない物理的接触が発生した場合、衝撃力が即座に減少します。
非常停止統合:ワイヤレス制御ネットワーク全体でアクセス可能なハードウェア非常停止ボタンとソフトウェアトリガーによる安全停止を備えています。
Q:Cruzr S2プラットフォームでのソフトウェアアップデートとモーションルーチンプログラミングはどのように管理されますか?
プログラミングは、直感的なグラフィカルインターフェイスツール、ブロックベースのコーディング、またはカスタムモーションパス用のスクリプトベースのROS開発環境を通じて管理されます。
グラフィカルシミュレーションツール:物理的な配備の前に、仮想3D環境でデュアルアームのモーション軌道とモバイルベースのパスを検証します。
OTAソフトウェア管理:マルチロボットの稼働フリート全体で、安全な無線ファームウェアアップデートとルーチンスクリプトの配信をサポートします。
カスタムスクリプトサポート:エンジニアリングチームが、複雑なタスクシーケンスとセンサーコンディショニングのために高レベルのPythonまたはC++スクリプトを作成できるようにします。
Q:モバイルベースとアームの長期的な信頼性を維持するために、どのような日常メンテナンスが必要ですか?
日常的なケアには、光学式ビジョンレンズの定期的な清掃、全方向ホイールトレッドの検査、および半年ごとの関節エンコーダーの再調整が含まれます。
光学センサーメンテナンス:正確な空間知覚を確保するために、RGBDカメラレンズと触覚センサーにほこりや油分が付着しないように保ちます。
機械式コンポーネントチェック:予定されたメンテナンス間隔中に、駆動ベルトの張力、ホイールベアリングの摩耗、およびウエストリフトスクリューの整列を検査します。
スペアパーツの可用性:ダウンタイムを防止するために、オリジナルの交換用ホイール、バッテリユニット、および関節モジュールの継続的な在庫を維持します。
Q:サプライヤーからのアウトバウンド出荷には、どのような品質検証と保証保護が付属していますか?
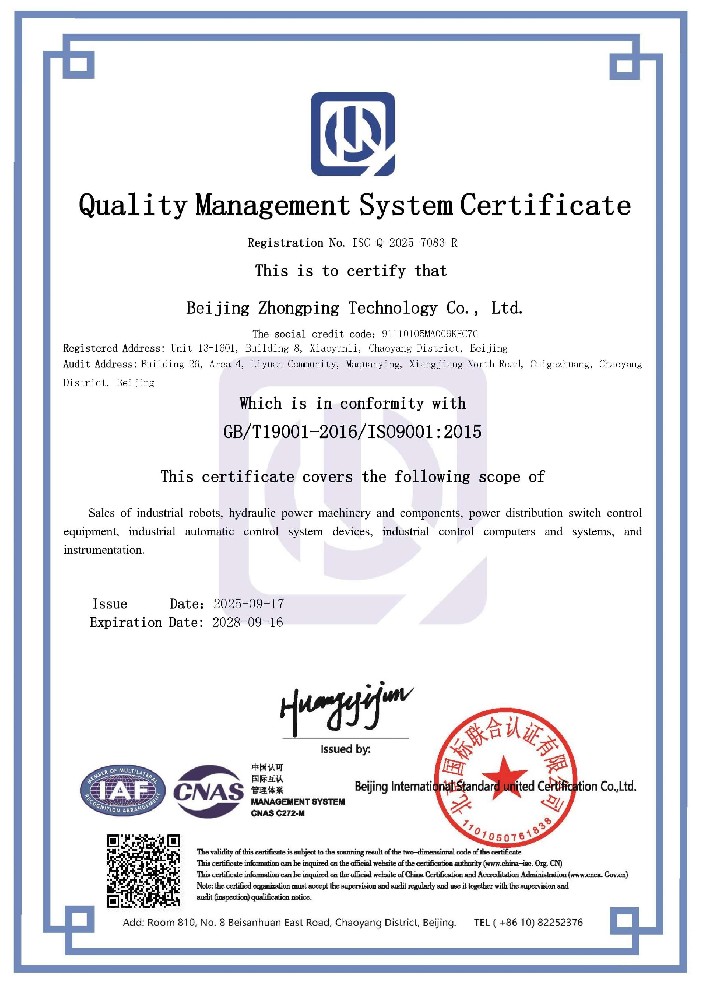
北京众平科技股份有限公司(Beijing 众平 Technology Co., Ltd.)は、機械、電力、およびワイヤレス通信チャネル全体で徹底的にテストされ、完全な保証に裏打ちされた工場出荷時の新品ユニットを納入します。
ベンチ検査プロトコル:出荷前に、厳格な24時間のバーンインテスト、アームペイロードチェック、およびバッテリ放電検証を実行します。
保証カバレッジ条件:コア駆動モーター、関節アクチュエーター、およびメインコントローラーをカバーする包括的な12か月の標準保証が含まれています。
グローバル出荷保護:国際輸送中に敏感な44-DoFロボット工学を保護するように設計された、カスタムの衝撃吸収木箱パッケージを採用しています。
FAQ
1.私たちは誰ですか?
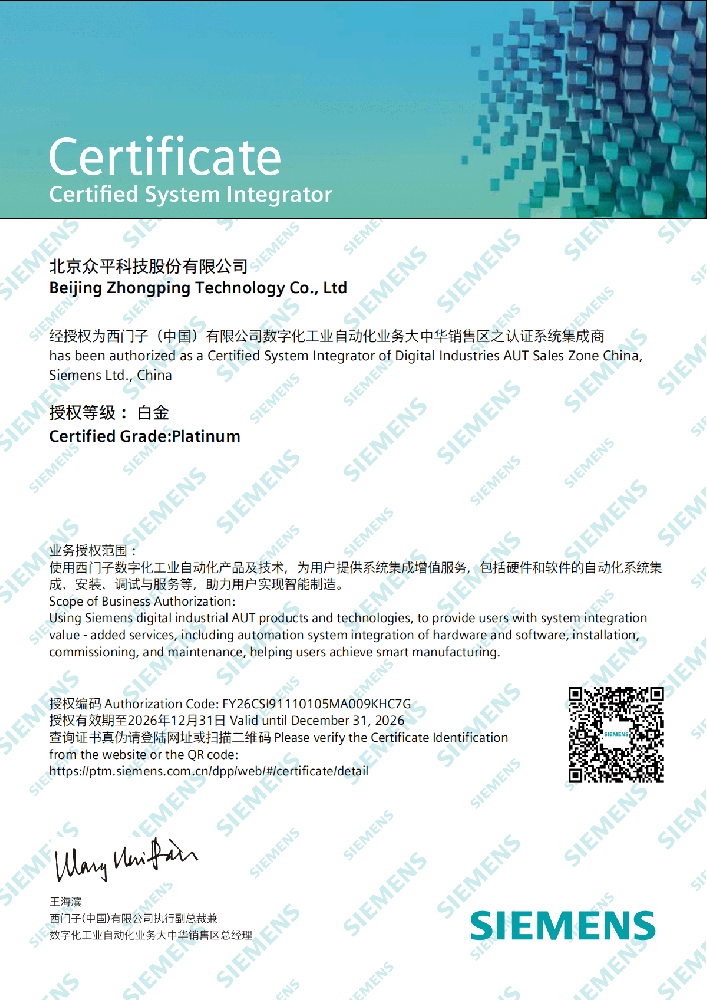
北京众平科技股份有限公司 (Beijing Zhongping Technology Co., LTD.) は、グローバルな産業用電気自動化サービスプロバイダーであり、科学研究、設計、マーケティング、技術サービス、産業用インターネット、国際輸出入サービスを統合した科学技術企業です。
2.何が購入できますか?
PLC、インバーター、ヒューマンマシンインターフェース、油圧製品、低電圧配電、産業用ロボットおよびコアコンポーネント
3.商品は在庫がありますか、それとも他のサプライヤーから購入する必要がありますか?
当社は大量の在庫を保有しており、自社倉庫もございます。
4.他のサプライヤーと比較してどのような利点がありますか?
当社は大量の在庫と複数の倉庫を保有しているだけでなく、国内の主要な工業省や都市にオフィスを構え、海外にも複数のサービス拠点があります。インテリジェント製造のためのワンストップ総合サービスを提供し、労力、人的資源、コストを節約します。
5.100%新品オリジナル正規品を提供できますか?
新品オリジナル正規品のみを販売しており、再生品や偽物は一切扱っておりません。オリジナル工場オリジナルのみです!
6.配達時間はどのくらいですか?
在庫がある場合は、2〜3営業日で出荷します。大量の場合は、支払い受領後5〜7営業日かかります。標準モデルでない場合は、時間がかかりますので、具体的な納期をお知らせします。
7.テクニカルサポートは利用可能ですか?
もちろんです。専門の技術チームが技術的な問題の解決をお手伝いします。
8.品質はどのように保証されますか?
商品の品質を管理するために、3つのプロセスがあります。
1)当社のエンジニアが定期的に工場での生産および品質管理を検査します。
2)経験豊富な購買エンジニアが、入荷した原材料を検査した後にのみ保管できます。
3)納品前に、物流部門の担当者2名以上が商品をクロスチェックします。
9.製品の安全で信頼性の高い配送を保証できますか?
はい、国際標準の梱包を厳格に採用しています。危険物には特殊な梱包を使用し、温度要件のある品目には冷蔵輸送を行います。特殊品梱包および一般貨物標準梱包要件には、追加費用が発生する場合があります。
10.送料はどうですか?
費用は、お客様が商品を入手する方法によって異なります。速達は通常最も速いですが、最も高価な方法です。海上輸送は、大量の商品に最適なソリューションです。正確な送料は、ご注文の金額、数量、重量によって異なります。詳細については、お気軽にお問い合わせください。
 +86 010-64225983
 +8613811814778

 中国北京市朝陽区麗園コミュニティビル26