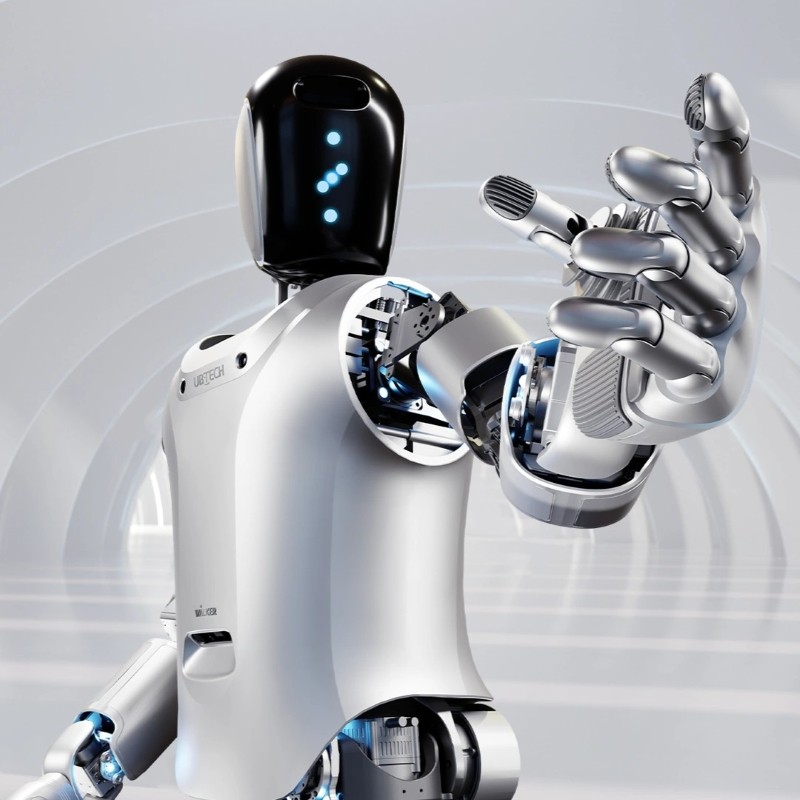
3交替制で稼働するCNC旋盤セルは、自動化計画における最大の弱点を露呈します。それは、オペレーターが機械、チップコンベア、計測ステーションの間を歩くために消費する1サイクルあたり2〜4分の時間です。切削サイクルではなく、その移動時間がスループットを決定づけます。UBTECHのWalker Sファクトリーヒューマノイドロボットは、まさしくこのクラスのタスクのために設計されました。高さ170 cm、重量68 kgの二足歩行プラットフォームで、41自由度(DOF)のフレームに220 N·mのピーク関節トルクを備え、10 kgの歩行ペイロードを搬送します。金属加工の現場において、Walker Sは機械へのワーク投入、ブランク材および完成品の搬送、ならびに視覚的なツール摩耗チェックに適用されてきました。ここでは、80 ms未満の認識パイプラインと1 cmのドッキング精度により、クーラントミストや床の振動にもかかわらず、ハンドオフの再現性が維持されます。北京众平科技股份有限公司(Beijing 众平 Technology Co., Ltd.)は、受入検査、関節ゼロ点検証、およびアクチュエーター、コントローラー、バッテリーモジュールをカバーする12ヶ月の保証付きで、Walker Sユニットを地域在庫として保有しています。夜勤の人手不足に悩む工場チームにとって、もはや問題はヒューマノイドが機械に手が届くかどうかではなく、周囲のプロセスがそれを許容できるかどうかです。
技術仕様
高さ:170 cm(直立構成、±2 cm)
重量:68 kg(バッテリーパック装着時)
自由度:41(アレイ触覚センシング付き6自由度器用ハンド)
ペイロード(二足歩行):10 kg(定格荷重下で歩行安定性を維持)
ペイロード(静的両腕リフト):25 kg(静止時、両腕)
最大関節トルク:220 N·m(統合ロータリーアクチュエーター)
歩行速度:4 km/h(最大持続)
バッテリー:48 V/12 Ah LiFePO4、3.4 kgパック
稼働時間:2.0時間(複合的な機械装着デューティサイクル)
充電時間:2.5時間(0〜100%、600 W充電器)
認識レイテンシ:<80 ms(エンドツーエンドの視覚パイプライン)
ナビゲーション精度:グローバル10 cm、高精度ドッキング1 cm
段差乗り越え高さ:3 cm(最大不規則表面遷移)
保護等級:IP54(防塵・防滴)
通信インターフェース:Wi-Fi 2.4/5 GHz、ギガビットイーサネット、EtherCATリアルタイムバス
動作温度:0〜40°C(定格範囲、ディレーティングなし)
エンジニアリング上のボトルネックと一般的な産業上の故障モード
切粉の侵入、熱ドリフト、および通信ウォッチドッグのタイムアウトは、機械加工環境におけるWalker Sの予期せぬ停止の大部分を占めています。細かい切りくずは一般的な産業用粉塵とは挙動が異なります。50µm未満の粒子が手首および足首関節の外側リップシールを通過し、減速機グリースと結合して研磨ペーストを形成し、軸受けの摩耗を桁違いに加速させます。最初の兆候がハード障害であることはまれです。それは第4軸および第5軸の再現性の低下として現れ、通常は0.3〜0.8 mmの位置的ばらつきとなり、オペレーターは部品がスクラップになるまで治具のガタつきとして片付けてしまいます。
汚染が定着すると、関節の過電流トリップは予測可能なエスカレーションパスたどります。コントローラーは加速フェーズ中に上昇した電流消費を検出し、指令トルクがプロファイル範囲を超えると、E-117過電流イベントを発報します。単にアラームをリセットして生産を継続する技術者は、200〜300稼働時間以内に修理可能な関節を使用不能な減速機に変えてしまいます。クーラントミストは2つ目の故障モードを引き起こします。筐体電子機器ベイ内の結露により内部湿度が60%の閾値を超え、キャビネットが乾燥すると消える間欠的なエンコーダー通信障害を引き起こすため、メンテナンス訪問時に再現することが極めて困難になります。
プラットフォーム側インターフェースでのウォッチドッグのタイムアウトが、3つ目の繰り返しのボトルネックを形成します。PLCスキャンサイクルとロボットのDDSディスカバリーマルチキャストが非セグメント化されたVLANで競合すると、ハンドシェイクビットの到着が遅れるか全く届かなくなり、ロボットはライン管理者からハードウェア障害に見える制御停止を実行します。IGMPスヌーピングを有効にしてロボットトラフィックを専用VLANにセグメント化することは、このクラスの停止を完全に排除し、スイッチの設定変更以外の費用はかかりません。
内部ハードウェアの回復力と緩和のメカニズム
Walker Sの関節アーキテクチャは、ブラシレスDCモーターと、ハーモニック減速機、クロスローラー出力軸受けを組み合わせたもので、生の速度ではなくバックラッシゼロの出力のために選択されたトポロジーです。デュアルエンコーダー(1つはモーターシャフト上、もう1つは減速機出力上)により、コントローラーはすべての制御サイクルで指令位置と実際の値を比較できます。これにより、エンコーダーのドリフトを目に見えるモーションエラーになる前に検出できるようになります。2つの読み取り値のデルタが診断信号であり、単一軸での乖離の増大は減速機の摩耗を示し、複数の軸にわたって同時に現れる乖離はコントローラーまたはパワーステージの上流側を示します。
各関節でのトルクセンシングは、1 kHzで力データを全身モーションコントローラーに供給し、手首に外付けの力覚/トルクセンサーなしで、部品挿入時の適応コンプライアンスとジャム検出を可能にします。グリッパーがプログラムされた閾値を超える抵抗に遭遇した場合、コントローラーは障害物に対してストールするのではなく、制御された引き込みを実行します。この動作により、歯車によって吸収されるはずのトルクスパイクから減速機が保護されます。
熱の経路は、各モーターからアルミニウム製ヒートスプレッダーを通って関節ハウジングに至り、ハウジング表面が最終的な放熱要素として機能します。40°Cを超える持続的な周囲温度は熱的余裕を減少させ、コントローラーに電流ディレーティングの適用を強じます。これは障害ではなく、より遅い関節の加速として現れます。シーリングは、回転インターフェースにおける2段階のリップ配置に依存しています。外側のリップは飛沫や粗い微粒子を処理し、内側のリップは50µm未満の汚染物質にとって重要なバリアを提供します。指先触覚アレイは静電容量センシング層の上に準拠ポリマーを使用しており、その下のセンサーではなくポリマーが消耗品です。
展開プロトコルとコミッショニングのセーフガード
コミッショニングは、モーションテストではなくトルクシグネチャーから始まります。ロボットの電源を入れ、静止させた状態で、41の関節のそれぞれが既知の負荷の下で固定の90秒間のシーケンスを実行し、コントローラーは1 kHzで電流消費、温度上昇、およびエンコーダーデルタを記録します。そのベースラインファイルは、将来のすべてのサービスイベントを測定するための基準となり、施設がユニットのために所有する中で最も価値のある診断資産となります。ベースラインをスキップすると、その後のすべてのメンテナンス判断が推測に頼るものになってしまいます。
2つ目のゲートは、実際のワークステーションでの環境検証です。鋳造セルは第1シフトと第3シフトの間で12°C変動する可能性があるため、スポットチェックではなく、完全な生産シフトにわたって周囲温度、浮遊微粒子濃度、および床の振動が測定されます。これらの測定により、標準シール構成で十分か、それともシール関節バリアントが必要かどうかが決定されます。ティーチペンダントシミュレーションではロボットの前腕とチップコンベアガードの間の衝突が明らかにならないため、機械のドアを開けた状態で実際の作業範囲に対してツールのリーチが検証されます。
障害閾値の設定は3つ目のセーフガードです。デフォルトの過電流およびジャム検出の制限は一般的な使用に対して保守的に設定されており、重い部品のハンドリングで不必要な停止を引き起こします。データなしでそれらを上げると減速機の損傷を招きます。正しいアプローチは、72時間シャドウモード生産を実行し、各タスクの実際のピーク電流プロファイルをキャプチャし、観測された最大値より20%上に閾値を設定することです。シャドウモードデータによってサイクルタイムと障害動作が確認された後にのみ、タスク権限が既存のプロセスからロボットに移行します。
よくある質問(FAQ)
Q1:連続的な機械装着デューティにおいて、Walker SにはどのようなMTBF数値が適用されますか?
関節モジュールは、定格荷重および周囲温度25°Cで20,000時間のMTBFに対応しており、バッテリーパックと指先触覚アレイはそれぞれ約6,000時間と8,000時間と大幅に低くなっています。24時間365日の装着セルの現場データによると、最初の予定外の停止は、通常、機械的故障ではなくバッテリーBMSの過熱に起因しています。众平科技(众平 Technology)はユニットごとにこれらの間隔を追跡し、第3シフトのパターンがそれらを露呈する前に交換ウィンドウにフラグを立てます。
Q2:ロボットがCNCの内部で作業するとき、最も頻繁にどの障害コードが表示されますか?
エンコーダーのドリフトと関節の過電流が大部分を占め、両方とも通常、制御ソフトウェアではなく、切粉やクーラントの汚染が手首のシールに到達することに起因しています。第4軸および第5軸での持続的なE-117過電流は、電気的欠陥ではなく、ほとんどの場合、減速機の入力に詰まった切りくずを示しています。众平(众平)のエンジニアリングチームは、コミッショニング中にこれらのコードを2ページの診断フローチャートにマッピングし、メンテナンスクルーがアラームをリセットする代わりに物理的な原因に対処できるようにします。
Q3:ハーモニック減速機のグリースはどのくらいの頻度で交換する必要がありますか?
クリーンな組み立て作業下では、1,500稼働時間でのグリースサービスと5,000時間での完全な交換で十分です。金属切削環境では、細かい切粉が関節キャビティに入ると研磨スラリーとして機能するため、その間隔が短くなります。私たちのコミッショニングエンジニアは、通常、機械装着セルの間隔を750時間に半減させ、偏差を早期に発見するために、すべてのサービス後にトルクシグネチャーを記録します。
Q4:1年目で最も故障リスクが高い予防保守項目は何ですか?
バッテリー容量の低下、手首シールの完全性、および指先センサーの剥離が、1年目のサービスコールの大半を生成します。それらのいずれも即座のハードストップを引き起こさないため、位置決め精度がすでに低下した後にのみ発見されることがよくあります。众平(众平)のテクニカルサポートデスクは、ユニットあたり1つのバッテリーパック、2つの手首シールセット、4つのタクタイルパッドを含む1年目のスペアキットを出荷します。
Q5:位置決めエラーを引き起こす前に摩耗を検知するために、どのように関節トルクのベースラインを設定しますか?
ロボットが既知の負荷の下で固定の90秒間のモーションシーケンスを実行しながら、コミッショニング中に41の関節のそれぞれでトルクシグネチャーがキャプチャされます。500稼働時間ごとの再サンプリングと、そのベースラインとの比較により、再現性の低下として表面化する200〜400時間前に、軸受けまたは減速機の劣化が明らかになります。众平(众平)インテグレーションチームは、ベースラインファイルをユニットとともに納品し、メンテナンススタッフに比較手順をトレーニングします。
Q6:Walker Sは自身の健康状態をプラットフォームのPLCやヒストリアンに報告できますか?
オンボードコントローラーは、関節温度、電流消費、バッテリーの充電状態、およびアクティブな障害コードをエッジゲートウェイ経由でOPC UAノードとして公開します。これらをプラットフォームのヒストリアンにマッピングすることで、ロボットのメンテナンスがリアクティブな呼び出しからトレンド監視の演習に変換されます。北京众平(Beijing 众平)は、最初の電源投入時にPLCタグブラウザに表示されるように、38のヘルス・タグの名前空間を事前に設定します。
Q7:バッテリーパックが再充電ではなく交換を必要としていることを示す信号は何ですか?
以前に120分を提供していたデューティサイクルでランタイムが75分未満に低下することが最も明確な指標であり、通常、最初の容量警告の60サイクル以内に到着します。60分未満で充電を完了するが短いランタイムを提供するパックは、加速されたフェードステージに入っており、サービスから外されるべきです。私たちの在庫および物流デスクは、セルを1週間アイドル状態にしないように、交換用パックを棚に保管しています。
Q8:ロボットは、サイクル途中の非常停止からどのように回復しますか?
モーションが再開される前に教示されたパスに対して関節位置を再検証する必要があるため、回復は即座の再開ではなく、定義された原点復帰シーケンスに従います。コントローラーは、停止理由、停止時の関節角度、および経過時間をPLCに記録し、これによりエンジニアが本物の障害物と誤ったトリガーを区別できるようになります。众平(众平)のフィールドエンジニアは、このログレビューを標準の90日間の健康診断に含めています。
Q9:鋳造所や機械加工セルでディレーティングの決定をトリガーすべき環境制限は何ですか?
40°Cを超える周囲温度、2 m/s²を超える持続的な振動、および一般的な機械加工ミストよりも重い浮遊微粒子はすべて、ロボットを定格範囲の外に押しやります。そのような条件下での連続運転は、関節のMTBFを約30%低下させ、シールの劣化を加速させます。私たちの众平(众平)のエンジニアリングチームは、出荷前にサイト調査を実施し、測定値に基づいて標準またはシール関節構成を指定します。
Q10:長期的なメンテナンスをサポートするために、ユニットにはどのようなドキュメントが添付されますか?
各Walker Sには、障害コード辞書、トルクベースラインファイル、コミッショニングレポート、および稼働時間に合わせた予防保守スケジュールが同梱されています。すべてのコードを物理的な原因と必要なツールにリンクするため、障害コード辞書が最も多く使用されます。众平科技(众平 Technology)は、紙およびデジタル形式でメンテナンスログテンプレートを提供し、顧客のチームとともに最初の3つのエントリをレビューします。
FAQ
1.私たちは誰ですか?
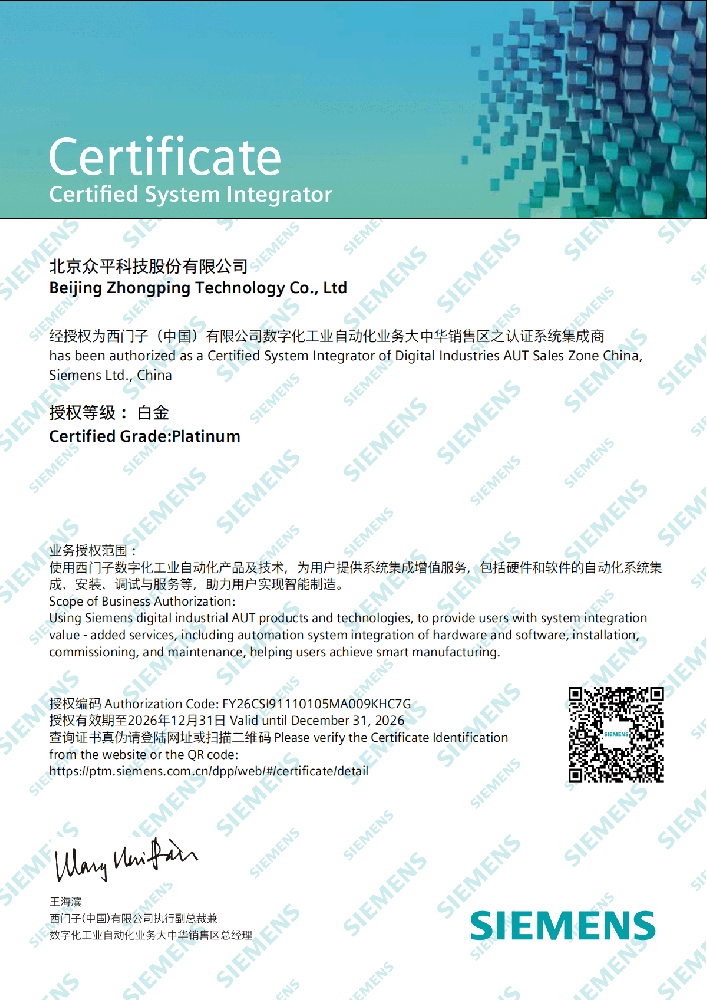
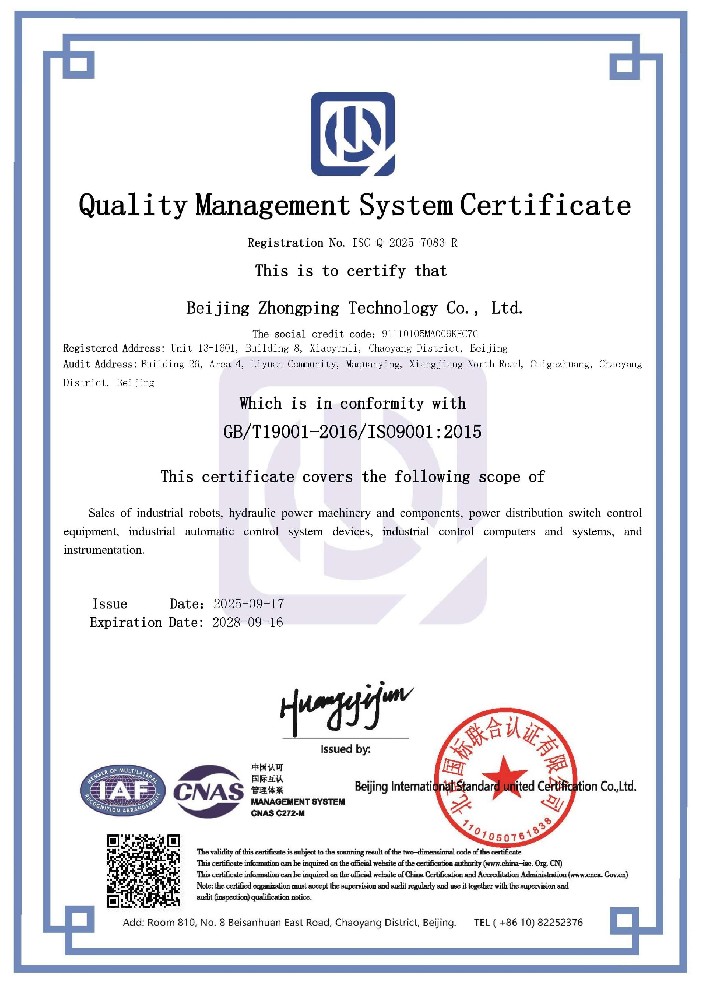
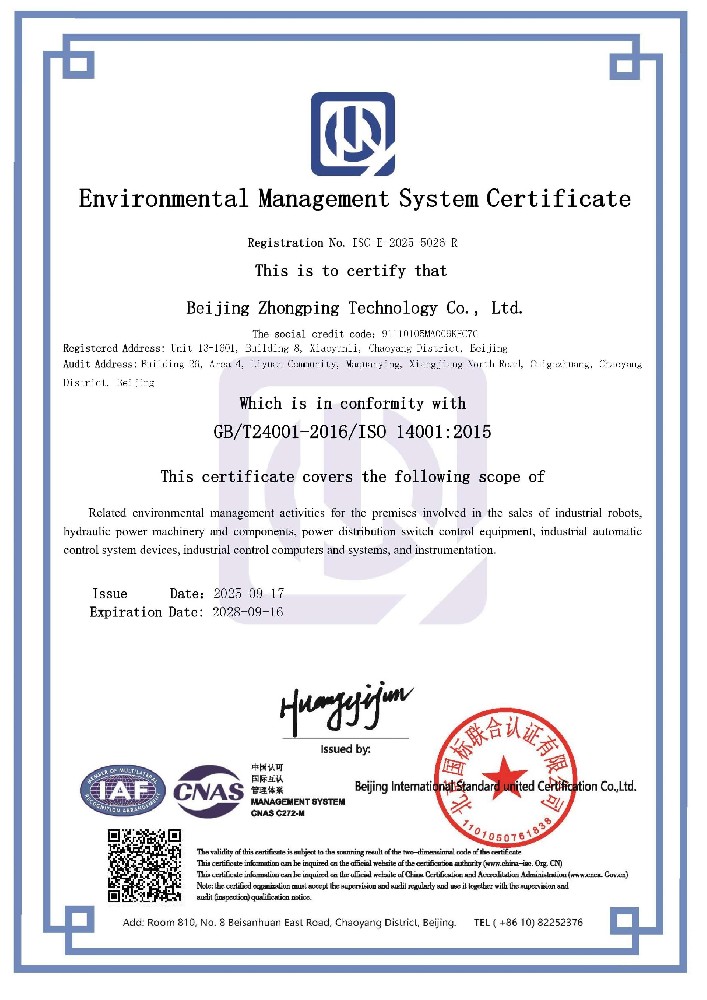
北京众平科技股份有限公司 (Beijing Zhongping Technology Co., LTD.) は、グローバルな産業用電気自動化サービスプロバイダーであり、科学研究、設計、マーケティング、技術サービス、産業用インターネット、国際輸出入サービスを統合した科学技術企業です。
2.何が購入できますか?
PLC、インバーター、ヒューマンマシンインターフェース、油圧製品、低電圧配電、産業用ロボットおよびコアコンポーネント
3.商品は在庫がありますか、それとも他のサプライヤーから購入する必要がありますか?
当社は大量の在庫を保有しており、自社倉庫もございます。
4.他のサプライヤーと比較してどのような利点がありますか?
当社は大量の在庫と複数の倉庫を保有しているだけでなく、国内の主要な工業省や都市にオフィスを構え、海外にも複数のサービス拠点があります。インテリジェント製造のためのワンストップ総合サービスを提供し、労力、人的資源、コストを節約します。
5.100%新品オリジナル正規品を提供できますか?
新品オリジナル正規品のみを販売しており、再生品や偽物は一切扱っておりません。オリジナル工場オリジナルのみです!
6.配達時間はどのくらいですか?
在庫がある場合は、2〜3営業日で出荷します。大量の場合は、支払い受領後5〜7営業日かかります。標準モデルでない場合は、時間がかかりますので、具体的な納期をお知らせします。
7.テクニカルサポートは利用可能ですか?
もちろんです。専門の技術チームが技術的な問題の解決をお手伝いします。
8.品質はどのように保証されますか?
商品の品質を管理するために、3つのプロセスがあります。
1)当社のエンジニアが定期的に工場での生産および品質管理を検査します。
2)経験豊富な購買エンジニアが、入荷した原材料を検査した後にのみ保管できます。
3)納品前に、物流部門の担当者2名以上が商品をクロスチェックします。
9.製品の安全で信頼性の高い配送を保証できますか?
はい、国際標準の梱包を厳格に採用しています。危険物には特殊な梱包を使用し、温度要件のある品目には冷蔵輸送を行います。特殊品梱包および一般貨物標準梱包要件には、追加費用が発生する場合があります。
10.送料はどうですか?
費用は、お客様が商品を入手する方法によって異なります。速達は通常最も速いですが、最も高価な方法です。海上輸送は、大量の商品に最適なソリューションです。正確な送料は、ご注文の金額、数量、重量によって異なります。詳細については、お気軽にお問い合わせください。
 +86 010-64225983
 +8613811814778

 中国北京市朝陽区麗園コミュニティビル26