はじめに
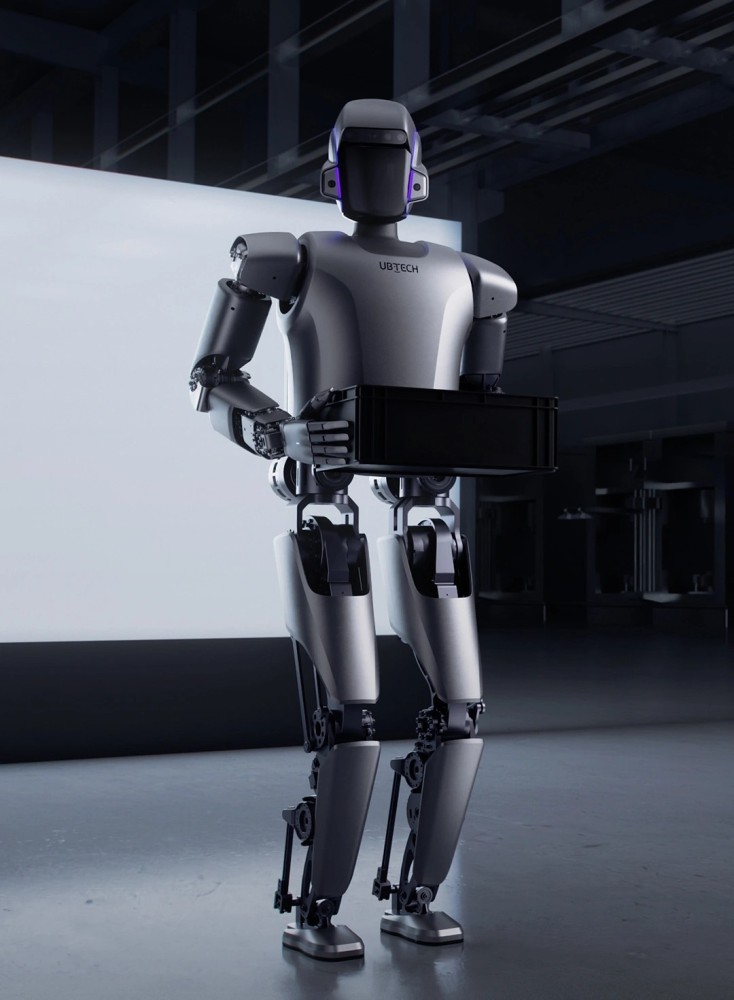
ヒューマノイドロボットのために手動組立や品質検査のワークステーションを改修する場合、通常、エンジニアリングチームは苦渋の選択を迫られます。すなわち、不規則な床面を走行したりコンベアの障害物を越えたりすることができない車輪型協働ロボットを導入するか、あるいは単一のユニットが出荷される前に数十万ドルを要する完全なレイアウト変更に踏み切るかという点です。UBTECH Walker S1産業用ヒューマノイドロボットは、その緊張関係を解消します。身長172 cm、重量76 kg、歩行時の検証済み可搬重量15 kg、41の自由度を備えたWalker S1は、BYD、アウディ・FAW(Audi-FAW)、吉利汽車(Zeekr)、フォックスコン(Foxconn)の施設で多段階の工場試験を完了しており、そこでは仕分け効率を120%向上させ、倉庫の処理時間を40%短縮しました。北京众平科技股份有限公司(Beijing 众平 Technology)は、完全な出荷前QC、寸法検証、ならびに関節モジュールおよび制御用電子機器をカバーする12ヶ月間の統合保証を伴う地域在庫から、Walker S1ユニットを供給します。既存のラインへのヒューマノイド導入を評価しているプラントエンジニアにとって、S1はインフラを撤去することなく人間が設計したワークステーションに適合する二足歩行プラットフォームを提供します。
技術仕様
高さ:172 cm(立位構成、±2 cm)
重量:76 kg(バッテリーパックを含む)
可搬重量(歩行時):15 kg(定格荷重で安定した歩行を維持)
自由度:41 DOF(全身、アレイ触覚センサー付きハンドあたり6)
最大関節トルク:250 N·m(統合ロータリーアクチュエータ関節)
バッテリー化学:リン酸鉄リチウム、54.6 V/10 Ah/3.6 kg
稼働時間:約2.0〜2.5時間(複合産業用デューティサイクル)
充電時間:約2時間(標準充電器、0〜100%)
歩行速度:3 km/h(最大持続)
視覚認識レイテンシ:<70 ms(エンドツーエンドの認識パイプライン)
動作精度:ミリメートル単位(組立および検査タスク)
ナビゲーション位置決め精度:10 cm(グローバル)、1 cm(精密ドッキング)
地形適応性:最大3 cmの段差/不規則な表面高さ
通信インターフェース:Wi-Fi 802.11 a/b/g/n (2.4/5 GHz)、イーサネット RJ45、EtherCATリアルタイムバス
保護等級:IP54(産業環境向けの防塵・防滴耐性)
H2-1:レガシー移行と寸法適合性
固定自動化や手動作業向けに元々設計されたラインにヒューマノイドプラットフォームを改修する場合、何よりもまず寸法監査が要求されます。Walker S1の172 cmの高さは、エンドエフェクタを標準的な組立ベンチの人体工学的リーチ範囲(作業面高さ900〜1,100 mm)内に収めるため、既存の治具の高さは通常、変更を必要としません。胴体と股関節アセンブリに集中した76 kgの質量分布は、直立した人間のオペレーターに匹敵する床面荷重プロファイルを生成するため、250 kg/m²に対応するレイズドアクセスフロアは補強なしでユニットを受け入れます。寸法上の競合が生じるのはスイング半径です。S1の二足歩行は旋回時に約800 mmのクリアな側方スペースを必要としますが、これは車輪型AGVベースの協働ロボットにはない制約です。ガントリー取り付け型のデカルトシステムからの移行をマッピングするプラントエンジニアは、旋回包絡面内に収まる床置きのツールやケーブルトレイを再配置することで、これを考慮する必要があります。
レガシーPLCハンドシェイクの挙動も移行中に変化します。Walker S1のオンボードコントローラーは内部でROS 2を実行し、DDSミドルウェアを介して通信しますが、一般的な自動車ラインのPLCはPROFINETまたはEtherNet/IPを介した決定論的なI/Oを想定しています。プロトコル変換ゲートウェイが必須となります(S1はプロフィネット(Profinet)をネイティブでサポートしていません)。北京众平科技股份有限公司(Beijing 众平 Technology)は、ROS 2トピックデータをModbus TCPレジスタまたはOPC UAレジスタにマッピングする検証済みのエッジゲートウェイがあらかじめ各ユニットに設定されているため、PLCはロボットを外部のAIノードではなく標準的なリモートI/Oデバイスとして認識します。これにより、ラダーロジックを一から書き直すことなく、既存の安全インターロックアーキテクチャが維持されます。レガシーの多関節アームを置き換える施設の場合、統合の労力は安全回路のトポロジを再エンジニアリングすることではなく、ウェイポイントを再ティーチングすることに集中します。
H2-2:バスプロトコル、インターフェース整合性、および配線的人間工学
Walker S1とプラントインフラストラクチャ間の通信境界は、ほとんどの改修プロジェクトが停滞する場所です。ロボットの内部データファブリック(DDS上のROS 2)は、関節状態、認識出力、およびナビゲーションポーズを10 Hz〜1 kHzの周波数でパブリッシュしますが、これは標準的なPLCの10〜100 msのスキャンサイクルと根本的に互換性のないデータプロファイルです。この解決には配線の変更ではなく、アーキテクチャ層が必要です。コンテナ化された産業用エッジゲートウェイがロボットのイーサネットポートとプラントネットワークの間に配置され、一方ではROS 2トピックをOPC UA情報モデルに、他方ではModbus TCPレジスタブロックに正規化します。その後、PLCは必要な個別信号(「ワーク存在」、「サイクル完了」、「フォルトアクティブ」)のみを消費し、一方ロボットは軌道計画と障害物回避に対する自律性を保持します。この階層型制御モデルにより、PLCがロボットのAI推論ループのボトルネックになることが防止されます。
S1の配線的人間工学は、シングルケーブル展開の哲学を好みます。ロボットがテザーモードで動作する場合、電源入力とデータトラフィックは結合されたテザーを共有します。テザーレス動作の場合、54.6 Vバッテリーパックは外部ケーブルなしで全システムの稼働時間を維持します。現場の設置では、ロボットのホームドッキング位置から3メートル以内に配置されたDINレール取り付け型の産業用スイッチにイーサネットドロップをルーティングし、ケーブル配線を二足歩行の旋回包絡面から離して維持する必要があります。DINレールキャビネットの統合において、エッジゲートウェイは4つの標準モジュール幅を占有します。ゲートウェイとロボットの充電ステーションからの熱負荷は約150 Wエンクロージャーに追加されますが、通常、600×600 mmのキャビネットでは追加の強制換気は必要ありません。最初のS1ユニットを試運転するプラントエンジニアは、ロボットが生産ハンドシェイクモードに入る前に、ゲートウェイの設定、OPC UAネームスペースのマッピング、およびPLCタグの検証に1つの完全なシフトを割り当てる必要があります。
H2-3:オンサイトでの検証、テスト、および運用引き渡し
稼働中のラインでヒューマノイドを試運転することは、従来のロボットのティーチペンダントワークフローとは異なる段階的な検証シーケンスに従います。最初の検証ゲートは、寸法と運動学に関するものです。S1の電源がオンで静止している状態で、エンジニアは41-DOF構成が関節リミットアラームなしですべてのターゲットワークステーション位置に到達すること、および15 kgの可搬重量容量がステーションのタスクリストの中で最も重い部品を少なくとも20%の余裕を持ってカバーしていることを検証する必要があります。2番目のゲートは通信の完全性です。シミュレートされた生産信号を使用したOPC UA/Modbusブリッジの30分間のバーンインにより、ロボットが指定された100 ms以下のエンドツーエンドのレイテンシウィンドウ内でPLCハンドシェイクビットを認識することが確認されます。この段階での障害は、ロボットのハードウェアではなく、ほとんどの場合、VLANの設定またはDDSディスカバリマルチキャストをブロックするファイアウォールルールに起因します。
運用引き渡しフェーズは、シャドウモード(影武者モード)の操作から始まります。S1は、ロボットと製品の間に物理的な結合なしで、既存のプロセス(手動または自動)を並行して実行しながらタスクシーケンスを実行します。これにより、生産出力を危険にさらすことなく、タスク時間、リーチの精度、および障害回復の動作が検証されます。北京众平科技股份有限公司(Beijing 众平 Technology)は、バッテリーサイクルの健全性、関節のゼロ位置校正、および非常停止応答のレイテンシなど、自動車施設でのWalker S1の導入から派生した22の検証ポイントをカバーする試運転チェックリストを提供します。シャドウモードのデータによってロボットがサイクルタイムの目標を満たしていることが確認された後にのみ、統合チームはタスクの権限をS1に移譲し、レガシープロセスを切り離します。引き渡し後、最高負荷の関節での定期的なトルクサンプリングを伴う72時間の連続稼働テストにより、その特定のワークステーションのベースラインメンテナンス間隔が確立されます。
FAQ
Q1:Walker S1は、床の改造なしで既存のペデスタル上のレガシーな6軸多関節ロボットを置き換えることができますか?
Walker S1はモバイル二足歩行プラットフォームであり、ペデスタル取り付け型のアームではないため、固定された多関節ロボットの直接的な物理的置き換えには、再設計されたタスク割り当てが必要です。S1は徒歩でワークステーションに接近し、立位の位置からタスクを実行します。その172 cmの高さと15 kgの可搬重量は、10〜20 kgクラスのほとんどの6軸アームのリーチおよび負荷エンベロープをカバーしますが、フロアプランでは800 mmの旋回半径に対応する必要があります。北京众平科技股份有限公司(Beijing 众平 Technology)は、注文が確定する前に、S1のアプローチパスと旋回包絡面を既存のペデスタルおよび治具レイアウトに対してマッピングするワークステーション適合性監査を提供します。
Q2:Walker S1は、機械加工セルに典型的な高粉塵またはオイルミスト環境にどのように対処しますか?
S1はIP54の侵入保護等級を備えており、粉塵の侵入や飛沫への曝露には耐えますが、水没や連続的なオイルミストの飽和には定格されていません。IP54の条件を超える環境では、追加の密閉エンクロージャーまたは正圧ベストが必要であり、関節モジュールの潤滑間隔を標準の1,500時間のサイクルから800時間に短縮する必要があります。北京众平科技股份有限公司(Beijing 众平 Technology)は、関節シールキットを在庫しており、機械加工セルへの導入に向けて出荷前に環境保護パッケージを事前に取り付けることができます。
Q3:众平を通じたWalker S1の最小注文数量(MOQ)と通常のリードタイムはどれくらいですか?
MOQは評価注文の場合は1ユニット、生産導入価格ティアの場合は3ユニットであり、5ユニット以上からボリュームディスカウントが適用されます。地域在庫のユニットは10〜15営業日以内に出荷されます。統合パッケージが事前にインストールされたカスタム構成では、4〜6週間のリードタイムが必要です。北京众平科技股份有限公司(Beijing 众平 Technology)は、工場からの割り当てを待たずに評価注文と生産注文の両方をサポートするために、関節モジュール、バッテリーパック、および制御ボードの常時在庫を維持しています。
Q4:Walker S1はOPC UAをネイティブでサポートしていますか、それとも常にゲートウェイが必要ですか?
S1の内部アーキテクチャはDDS上のROS 2であり、OPC UAはロボットコントローラー上のネイティブプロトコルではありません。すべての導入において、PLCが消費できるようにROS 2トピックデータをOPC UAまたはModbus TCPに変換するプロトコルゲートウェイが必要です。北京众平科技股份有限公司(Beijing 众平 Technology)は、標準的な産業用タスクハンドシェイク用の検証済みOPC UAネームスペースマップを含む、事前に構成されたエッジゲートウェイを各ユニットに提供し、通常ロボットあたり2〜3エンジニアリング日を消費するカスタム統合作業を排除します。
Q5:連続稼働におけるWalker S1の重要な予防保守間隔は何ですか?
ハーモニックリデューサー関節には、1,500稼働時間ごとにグリースの補充が必要であり、5,000時間で完全なグリース交換が必要です。バッテリーパックは、アグレッシブな毎日のサイクリングの12〜18ヶ月後に測定可能な容量低下を示し、元の容量の70%での交換が推奨されます。500時間ごとの関節トルクサンプリングにより、位置決めのドリフトとして現れる前にベアリングの摩耗を特定できます。北京众平科技股份有限公司(Beijing 众平 Technology)は、各ユニットにメンテナンススケジュールテンプレートを同梱し、保証期間内の翌日発送のためにすべての消耗部品を在庫しています。
Q6:Walker S1のバッテリー稼働時間は、標準的な8時間シフトのパターンとどのように適合しますか?
S1は、充電あたり約2.0〜2.5時間の複合デューティ稼働時間を提供し、2時間の再充電サイクルを備えています。単一シフトの導入の場合、これにはシフト中のバッテリー交換(パックは現場で交換可能)のいずれか、または再充電休憩を挟んで2時間のウィンドウ内に収まるようにロボットのタスクをスケジュールすることが必要になります。北京众平科技股份有限公司(Beijing 众平 Technology)は、フル8時間シフトにわたってS1を稼働させる施設にはバッテリー交換構成を推奨し、標準的な統合キットの一部として2つ目のバッテリーパックと外部充電器を提供します。
Q7:Walker S1は、人間の作業員と並行した協働作業のためにどのような安全コンプライアンス規格を満たしていますか?
S1の安全アーキテクチャには、周囲環境監視用のRGB-Dカメラを使用した360°マルチモーダル知覚が含まれており、非常停止応答のレイテンシは100 ms未満です。このプラットフォームは、産業用ロボットの安全に関するISO適合性に向けて設計されており、制御側でフェイルセーフ入力処理を備えています。北京众平科技股份有限公司(Beijing 众平 Technology)は、サイト固有のリスク評価テンプレートを提供し、導入ゾーンの安全距離とインターロックロジックが試運転前に施設のEHS要件を満たしていることを検証します。
Q8:Walker S1は、ガイドレールや床面マーカーなしで、単一の生産ライン上の複数のワークステーション間を移動できますか?
はい。S1はナビゲーションに2段階のセマンティックVSLAMを使用し、床面に磁気テープ、QRコード、または反射マーカーを必要とせずに、ワークステーションで10 cmのグローバル位置決め精度と1 cmの精密ドッキングを実現します。ロボットは生産フロアのセマンティックマップを構築および維持し、永続的な固定具と、フォークリフトやパレットなどの一時的な障害物を区別します。北京众平科技股份有限公司(Beijing 众平 Technology)は、試運転中に初期のSLAMマップ構築を実行し、レイアウト変更のためのマップ更新手順について施設のメンテナンスチームをトレーニングします。
Q9:Walker S1の初年度の運用に向けて、施設はどのようなスペアパーツを在庫すべきですか?
最も回転率の高い消耗品は、バッテリーパック(アグレッシブなサイクリング下での予想寿命12〜18ヶ月)、ハーモニックリデューサーグリースキット(1,500時間サービス間隔)、および指先触覚センサーアレイ(繰り返しの把持タスクで摩耗しやすい)です。関節モジュール自体は、定格荷重下で15,000〜30,000時間の連続稼働の定格があり、年間から隔年の交換カテゴリに分類されます。北京众平科技股份有限公司(Beijing 众平 Technology)は、展開されたユニットごとに、1つのバッテリーパック、2つのグリースサービスキット、および1セットの指先センサーを含む初期スペアキットを推奨します。
Q10:Walker S1は、マニピュレーションタスク中の突然の負荷変化や部品のジャムにどのように応答しますか?
S1の全身モーションコントロールは、指先触覚センサーや手首取り付け型の力/トルクセンシングからの力フィードバックに基づいて、リアルタイムで関節トルクを調整する学習ベースの適応アルゴリズムを使用します。部品のジャムがプログラムされた力閾値を超えた場合、ロボットは関節に無理をさせて減速機の破損を危険にさらすのではなく、制御された後退シーケンスを実行し、PLCにフォルトコードを発生させます。北京众平科技股份有限公司(Beijing 众平 Technology)は、ワークステーション内の特定の部品や治具に基づいて試運転時にフォルト応答閾値を設定し、メンテナンスチームのためにフォルトコードのマッピングを文書化します。
FAQ
1.私たちは誰ですか?
北京众平科技股份有限公司 (Beijing Zhongping Technology Co., LTD.) は、グローバルな産業用電気自動化サービスプロバイダーであり、科学研究、設計、マーケティング、技術サービス、産業用インターネット、国際輸出入サービスを統合した科学技術企業です。
2.何が購入できますか?
PLC、インバーター、ヒューマンマシンインターフェース、油圧製品、低電圧配電、産業用ロボットおよびコアコンポーネント
3.商品は在庫がありますか、それとも他のサプライヤーから購入する必要がありますか?
当社は大量の在庫を保有しており、自社倉庫もございます。
4.他のサプライヤーと比較してどのような利点がありますか?
当社は大量の在庫と複数の倉庫を保有しているだけでなく、国内の主要な工業省や都市にオフィスを構え、海外にも複数のサービス拠点があります。インテリジェント製造のためのワンストップ総合サービスを提供し、労力、人的資源、コストを節約します。
5.100%新品オリジナル正規品を提供できますか?
新品オリジナル正規品のみを販売しており、再生品や偽物は一切扱っておりません。オリジナル工場オリジナルのみです!
6.配達時間はどのくらいですか?
在庫がある場合は、2〜3営業日で出荷します。大量の場合は、支払い受領後5〜7営業日かかります。標準モデルでない場合は、時間がかかりますので、具体的な納期をお知らせします。
7.テクニカルサポートは利用可能ですか?
もちろんです。専門の技術チームが技術的な問題の解決をお手伝いします。
8.品質はどのように保証されますか?
商品の品質を管理するために、3つのプロセスがあります。
1)当社のエンジニアが定期的に工場での生産および品質管理を検査します。
2)経験豊富な購買エンジニアが、入荷した原材料を検査した後にのみ保管できます。
3)納品前に、物流部門の担当者2名以上が商品をクロスチェックします。
9.製品の安全で信頼性の高い配送を保証できますか?
はい、国際標準の梱包を厳格に採用しています。危険物には特殊な梱包を使用し、温度要件のある品目には冷蔵輸送を行います。特殊品梱包および一般貨物標準梱包要件には、追加費用が発生する場合があります。
10.送料はどうですか?
費用は、お客様が商品を入手する方法によって異なります。速達は通常最も速いですが、最も高価な方法です。海上輸送は、大量の商品に最適なソリューションです。正確な送料は、ご注文の金額、数量、重量によって異なります。詳細については、お気軽にお問い合わせください。
 +86 010-64225983
 +8613811814778

 中国北京市朝陽区麗園コミュニティビル26